AI bakom ratten: skicklig i vardagen, prövad av undantagen
Robotaxi finns på riktigt. Men vägen till en bil som kör överallt går genom snömodd, vägarbeten och svåra ansvarsfrågor.
Självkörande bilar har lämnat demonstrationsbanan – men inte sina begränsningar. Här är vad tekniken klarar, hur den står sig mot människor och varför svenska bilister fortfarande måste skilja noga mellan förarstöd och en verklig robotförare.
 Av Bertil AhlinSkribent · AI i vardagen
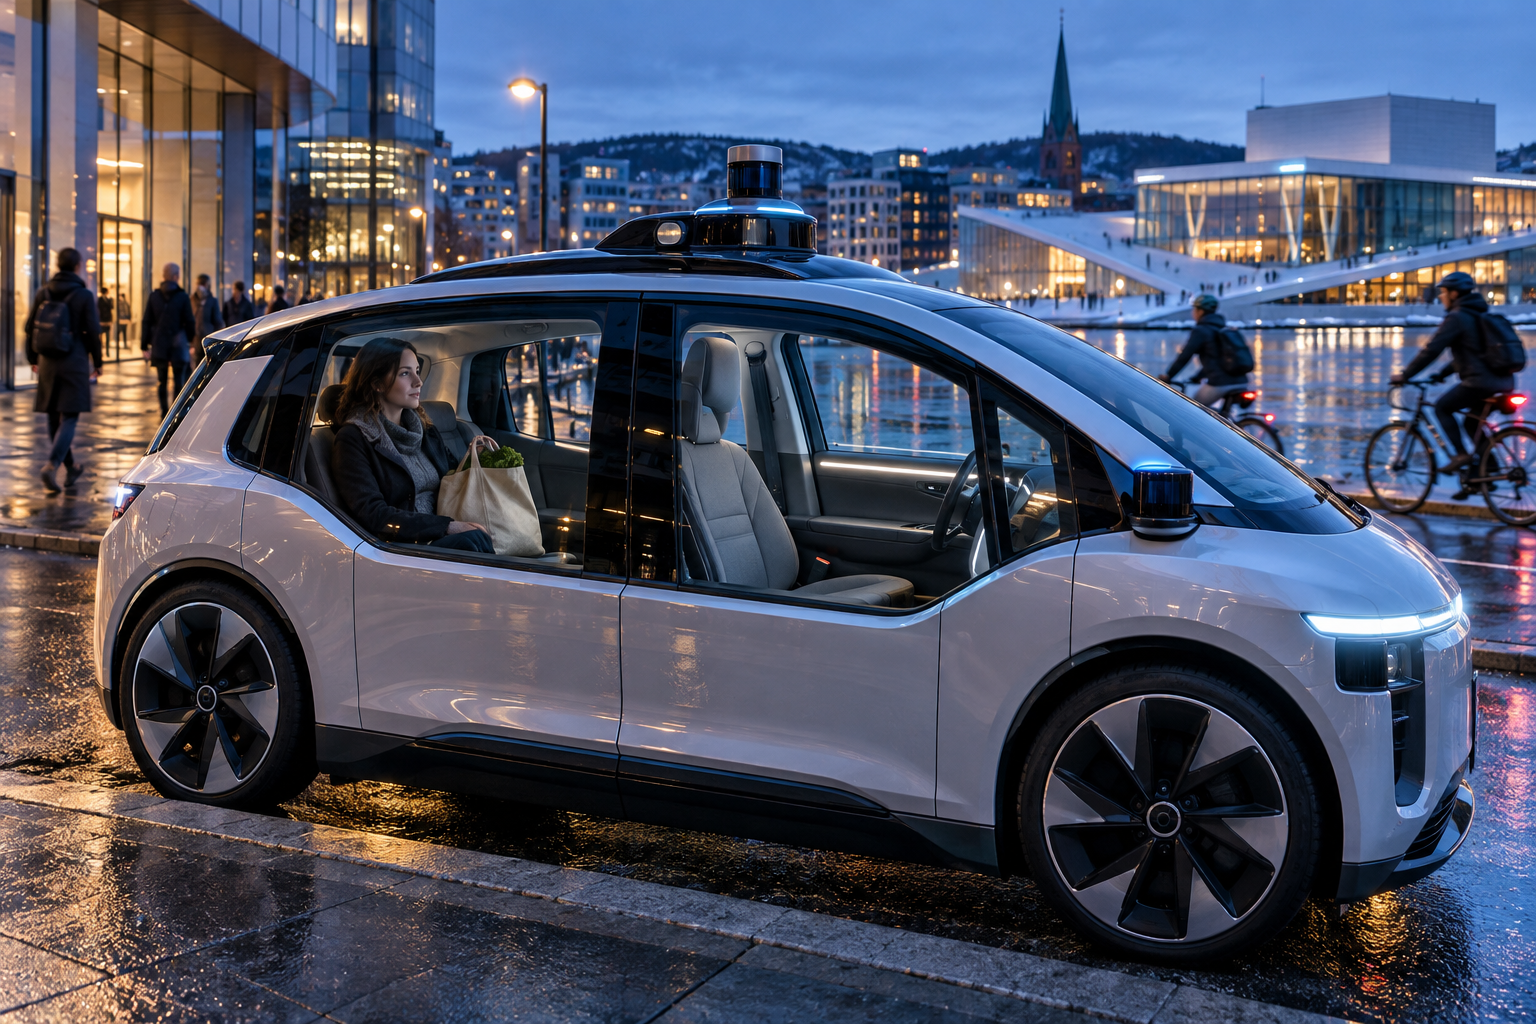
Tänk dig att du beställer en taxi efter att ha handlat. Bilen kommer, du öppnar dörren och ställer kassarna bredvid dig. Förarstolen är tom. På en skärm bekräftar du resan. Sedan rullar bilen ut i trafiken.
Det är en tänkt vardagsscen, men tjänsten är verklig. Under 2024 kunde allmänheten beställa förarlösa resor med Waymo i bland annat Phoenix, San Francisco och Los Angeles, inom företagets serviceområden. Samtidigt såldes många personbilar med avancerad filhållning och automatisk avståndsreglering – funktioner som fortfarande kräver en uppmärksam människa bakom ratten.
Där ligger den viktigaste skillnaden. En bil kan se självkörande ut utan att vara det. Och en bil som faktiskt kör utan förare kan vara helt beroende av att resan sker på rätt plats, i rätt väder och under rätt förhållanden.
Lägesbilden här utgår från dokumenterad teknik och regler under 2024–2025. Tjänsternas exakta områden och villkor förändras snabbt. Grundfrågan består: vem kör egentligen när något oväntat händer?
1. Självkörande är inte en enda förmåga
Branschstandarden SAE delar in körautomation i nivåer från 0 till 5. För den som ska köpa bil eller boka en resa är framför allt tre gränser viktiga.
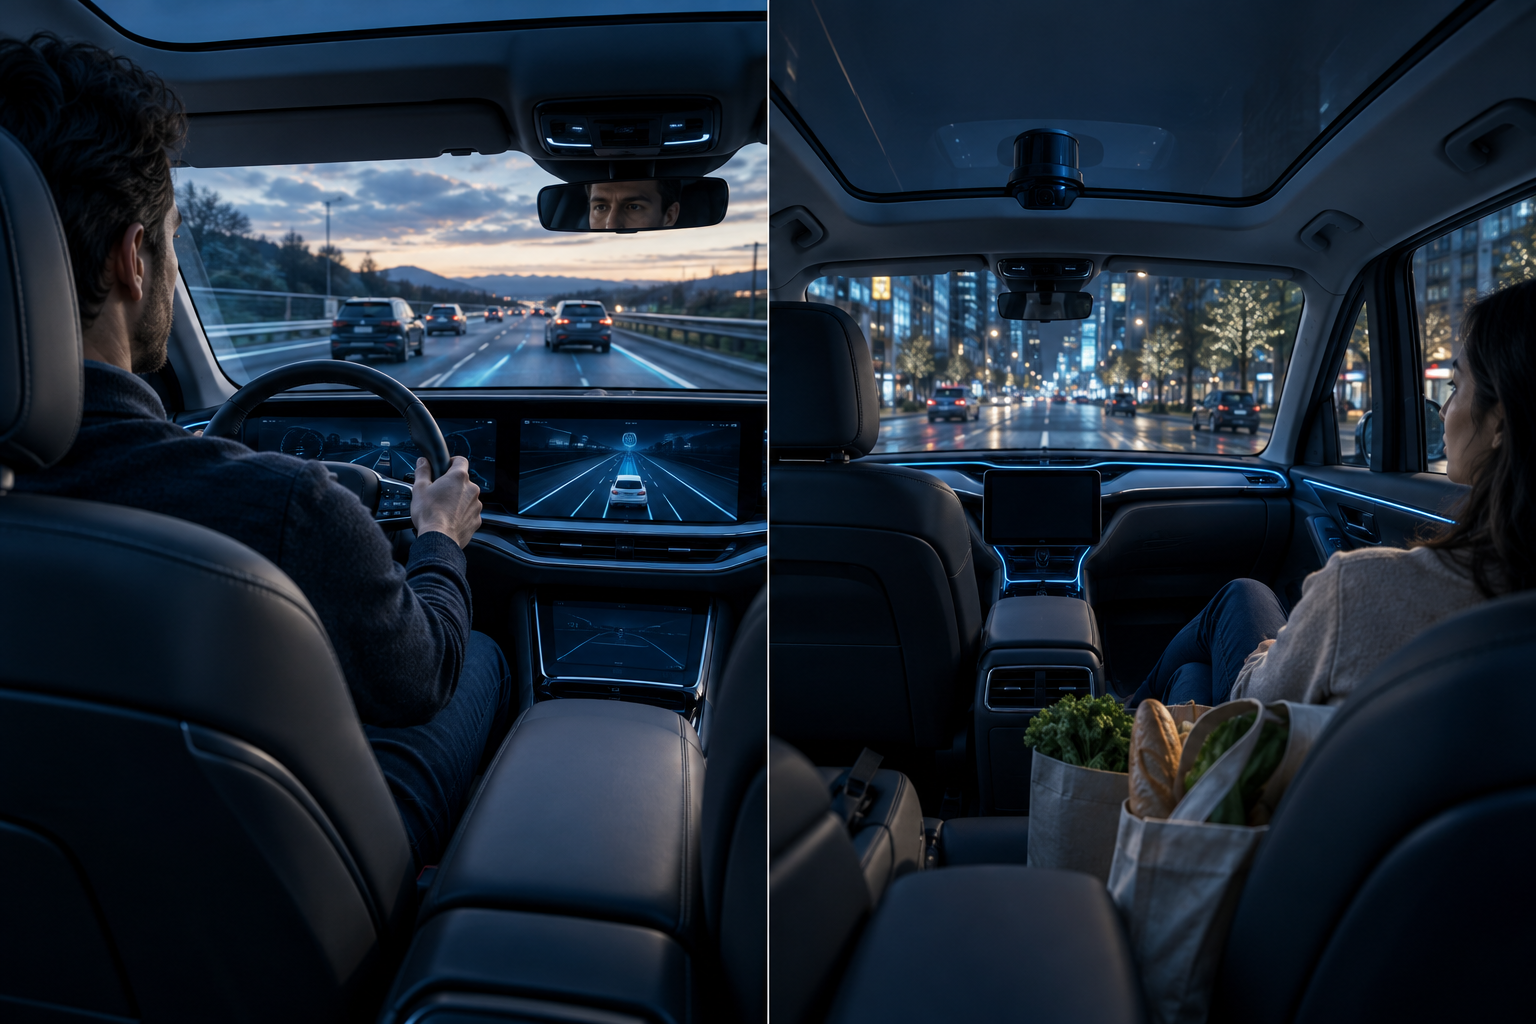
Nivå 2: bilen hjälper, människan kör. Systemet kan styra och reglera hastigheten samtidigt. Men föraren ska övervaka vägen och ingripa när det behövs. Att bilen klarar en lång motorvägssträcka utan rattkorrigeringar ändrar inte ansvarsfördelningen. Inte heller möjligheten att släppa ratten betyder automatiskt att man får titta bort.
Nivå 3: bilen kör under bestämda villkor. Systemet sköter köruppgiften inom sitt tillåtna användningsområde. Föraren behöver inte övervaka körningen på samma sätt som på nivå 2, men måste kunna ta över när systemet begär det. Vilka andra aktiviteter som tillåts beror på godkännandet och nationella regler.
Nivå 4: bilen behöver ingen förare inom sitt område. Där ska systemet också kunna hantera att färden inte kan fortsätta normalt, exempelvis genom att stanna på ett sätt som minskar risken. Förarlösa robotaxitjänster är exempel på denna princip. Nivå 5 skulle innebära automation utan motsvarande begränsning till vissa trafikmiljöer; det är inte vad dagens kommersiella tjänster erbjuder.
Begreppet som binder ihop allt är operativ designdomän, ofta förkortat ODD. Det omfattar exempelvis vägtyp, geografiskt område, hastighet, väder och ljusförhållanden. En bil kan vara självständig på en utvald motorväg men sakna tillstånd eller förmåga på avfarten.
Den avgörande frågan är inte om bilen kan styra själv, utan vem som ska hantera situationen när den inte längre kan fortsätta.
Det är därför en robotaxi i ett avgränsat stadsområde och en privatbil med förarstöd inte kan jämföras genom att bara titta på hur många rattutslag de gör själva.
2. Så bygger bilen sin bild av gatan
En robotförare måste lösa flera problem samtidigt: upptäcka omvärlden, förstå var bilen är, förutse andras rörelser och välja en säker väg framåt. Till sist ska besluten bli faktiska styrutslag, inbromsningar och accelerationer.
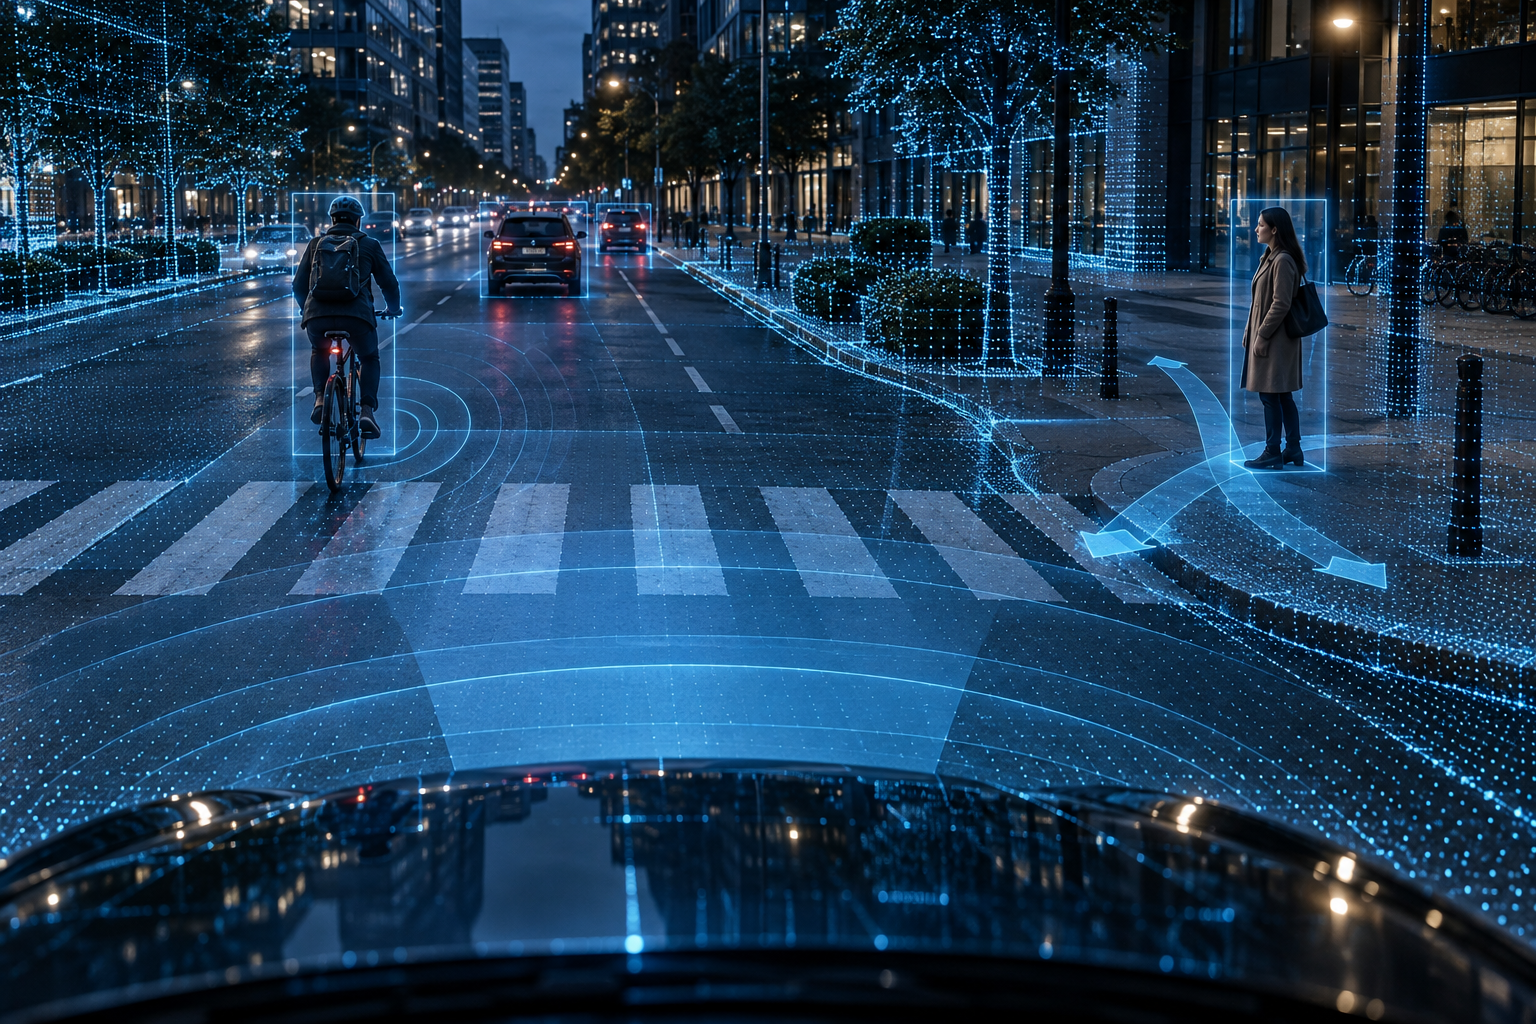
Kameror ger detaljer om trafikljus, skyltar och vägmarkeringar. Radar mäter bland annat avstånd och relativ hastighet och kan fungera bättre än kameror i vissa dåliga siktförhållanden. Lidar mäter avstånd med laserljus och bygger en tredimensionell bild. Många robotaxisystem kombinerar dessa sensorer, medan andra utvecklare satsar starkare på kameror.
Ingen sensor är ofelbar. Motljus kan störa kameror. Snö och smuts kan täcka sensorer. Regn och dimma kan försämra mätningar. Flera sensortyper ger kompletterande information, men kräver också att systemet kan hantera motstridiga besked.
AI-modeller hjälper bilen att känna igen exempelvis cyklister, körfält och hinder. Men igenkänning räcker inte. En person vid ett övergångsställe kan vänta, kliva ut eller vända om. Därför behöver bilen bedöma flera möjliga händelseförlopp, inte bara gissa en framtid.
Planeringen väger sedan framkomlighet mot säkerhetsmarginaler och trafikregler. Ska bilen passera cyklisten, ligga kvar eller bromsa? En tekniskt möjlig omkörning kan ändå vara olämplig om marginalen blir liten.
Utvecklingen går delvis mot större, mer sammanhållna neurala modeller som lär sig mer av körningen direkt från data. Samtidigt används fortfarande olika kombinationer av kartor, explicita regler och separata säkerhetsfunktioner. Företagens arkitekturer skiljer sig åt och är inte fullständigt offentliga.
Detaljerade kartor kan hjälpa bilen att förutse körfält och korsningar, men verkligheten måste väga tyngre när gatan har byggts om. En gammal karta får inte bli ett argument för att köra genom ett nytt stängsel. Därför är lokalisering och upptäckt av förändringar lika viktiga som själva vägvalet.
3. AI mot människan: säkerhet är mer än mjuk körning
En bra mänsklig förare läser trafikens sociala språk: en försiktig framrullning, en vinkning, ett barn som tittar mot en boll. Människan kan också förstå en ny situation utifrån erfarenheter som inte handlar om bilkörning.
Men människan blir trött, distraherad och stressad. Hon kan köra för fort, titta på mobilen eller missbedöma avstånd. En automatiserad förare behöver inte sova och frestas inte att svara på ett meddelande. Den kan samtidigt bevaka flera riktningar och hålla jämna säkerhetsmarginaler.
Det gör inte AI automatiskt bättre. Ett system kan vara konsekvent och ändå konsekvent feltolka något. Därför måste jämförelsen bygga på observerade resultat, inte på föreställningen att datorer aldrig gör misstag.
En publicerad studie av Waymos förarlösa körning över 7,1 miljoner engelska miles, ungefär 11,4 miljoner kilometer, fann lägre frekvens av bland annat polisrapporterade krascher och krascher med rapporterad personskada än de mänskliga jämförelsevärden som forskarna använde. Det är ett viktigt resultat, men ingen universell dom över AI som bilförare.
Studien hade författare knutna till Waymo. Jämförelsen gällde särskilda verksamhetsområden, och mänskliga olycksdata påverkas av underrapportering. Resultatet visar inte att alla självkörande system är säkrare på alla vägar. Sällsynta, mycket allvarliga olyckor kräver dessutom stora datamängder för säkra statistiska slutsatser.
Säkerhet handlar om olyckor, skador och riskexponering. Körkomfort handlar om mjuka rörelser, begripliga beslut och frånvaro av onödiga stopp. Trafiksamspel handlar om att inte skapa problem för andra.
En robotbil kan exempelvis bromsa försiktigt men så oväntat att passagerarna blir oroliga. Den kan också vänta länge vid en korsning där en människa hade hittat en säker lucka. Omvänt kan en självsäker människa upplevas som smidig medan hon tar större risker.
Den rättvisa frågan blir därför: bättre än vilka mänskliga förare, på vilka vägar, under vilka förhållanden – och mätt med vilket mått?
4. Undantagen avslöjar vad bilen förstår
Vardagskörning innehåller många återkommande mönster. Det svåra är kombinationerna som nästan aldrig upprepas: en vält släpvagn, en polis som vinkar förbi ett rödljus, ett vägarbete där den tillfälliga körvägen går över mittlinjen.
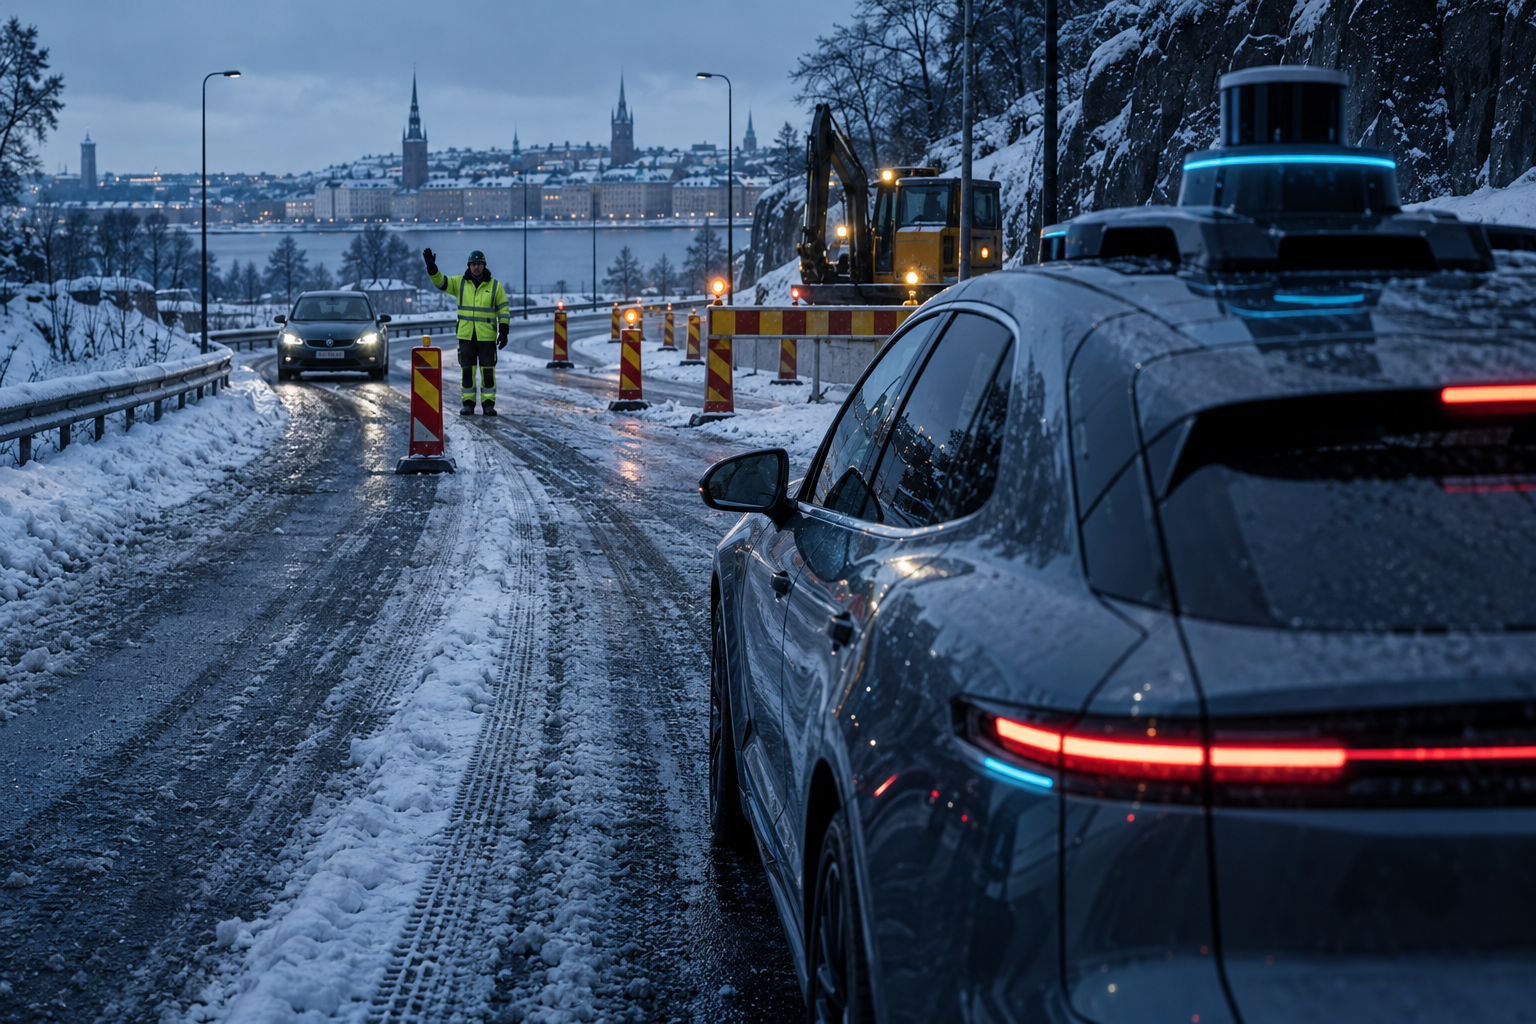
För en människa kan sammanhanget göra situationen tydlig. För bilen måste relevanta signaler upptäckas, tolkas och vägas mot regler som normalt gäller. Att känna igen en reflexväst är inte samma sak som att förstå att personen dirigerar trafiken.
Utvecklare tränar därför på insamlade händelser, testar på avlysta områden och använder simulering för att skapa variationer. Ett barn bakom en skåpbil kan dyka upp i olika hastigheter och ljusförhållanden. Men en simulering bevisar bara något om de situationer och fysikaliska förhållanden som modellen faktiskt representerar.
I vissa tjänster kan bilen be en fjärroperatör om hjälp. Det kan handla om att tolka en situation eller välja väg runt ett hinder, inte nödvändigtvis om att någon fjärrstyr bilen. Vad operatören får göra varierar mellan systemen. Säkerheten får inte bygga på att en människa alltid hinner reagera via mobilnätet.
Ett allvarligt exempel kom i San Francisco 2023. Efter att en person först blivit påkörd av en annan bil hamnade personen framför en förarlös Cruise-bil. Cruise-bilens efterföljande undanmanöver gjorde att personen släpades med. Kaliforniens fordonsmyndighet DMV suspenderade senare företagets tillstånd för förarlös testning och drift.
Händelsen visar varför också beteendet efter en kollision måste granskas. En manöver som normalt ska föra bilen ur trafiken kan bli farlig om systemet har fel bild av läget.
Svensk vinter gör problemet särskilt konkret. Snötäckta linjer, förändrade vägkanter och halka kräver mer än bra objektdetektering. Bilen måste även anpassa hastighet och bromsning till väggreppet. Ett system som stannar när villkoren överskrids kan agera korrekt – men tjänsten blir då mindre användbar.
5. Lagarna: tillåten teknik är inte fri körning
I Sverige regleras försöksverksamhet med självkörande fordon genom en särskild förordning, och Transportstyrelsen prövar tillstånd. Försöken måste uppfylla säkerhetskrav och de villkor som gäller för verksamheten. Ett försökstillstånd är inte ett allmänt klartecken för vilken förarlös körning som helst.
För vanliga bilägare är huvudregeln praktiskt enkel: ett förarstöd gör inte föraren till passagerare. Man ska följa bilens instruktioner, trafikreglerna och kraven på uppmärksamhet. Ett marknadsföringsnamn är inte ett juridiskt godkännande för att läsa mejl under färd.
Internationellt ger UNECE:s regelverk, bland annat reglemente 157 om automatiserad filhållning, tekniska ramar för vissa automatiserade funktioner. EU:s genomförandeförordning 2022/1426 anger dessutom förfaranden och tekniska krav för typgodkännande av automatiserade körsystem i helautomatiserade fordon.
Men typgodkännande och rätt att bedriva en viss tjänst på en viss väg är olika frågor. Det första handlar om att konstruktionen uppfyller tillämpliga krav. Det andra kan också kräva nationella beslut, lokala villkor och tillstånd för verksamheten.
USA illustrerar skillnaden. Federala myndigheter hanterar bland annat fordonsäkerhet, medan delstater har egna regler för testning och användning. Att en tjänst får köra i Arizona betyder inte att samma upplägg automatiskt är tillåtet i Sverige.
Ansvarsfrågan har inte heller ett enda svar. Vid en olycka kan trafikförsäkring, produktansvar, förarens skyldigheter och operatörens agerande beröras. Därför blir loggar viktiga: var funktionen aktiverad, befann sig bilen inom sitt tillåtna användningsområde, och hade en begäran om övertagande lämnats?
För konsumenten är den bästa kontrollfrågan mycket konkret: står det uttryckligen att jag får sluta övervaka körningen under just dessa förhållanden? Om inte, ska man inte dra den slutsatsen själv.
6. Nästa steg blir användbarhet, inte magi
Den närmaste utvecklingen handlar sannolikt mindre om en bil som plötsligt klarar hela världen och mer om att utöka det som redan fungerar: fler gator, högre hastigheter, svårare väder och färre situationer som kräver hjälp. Hur snabbt det sker är osäkert.
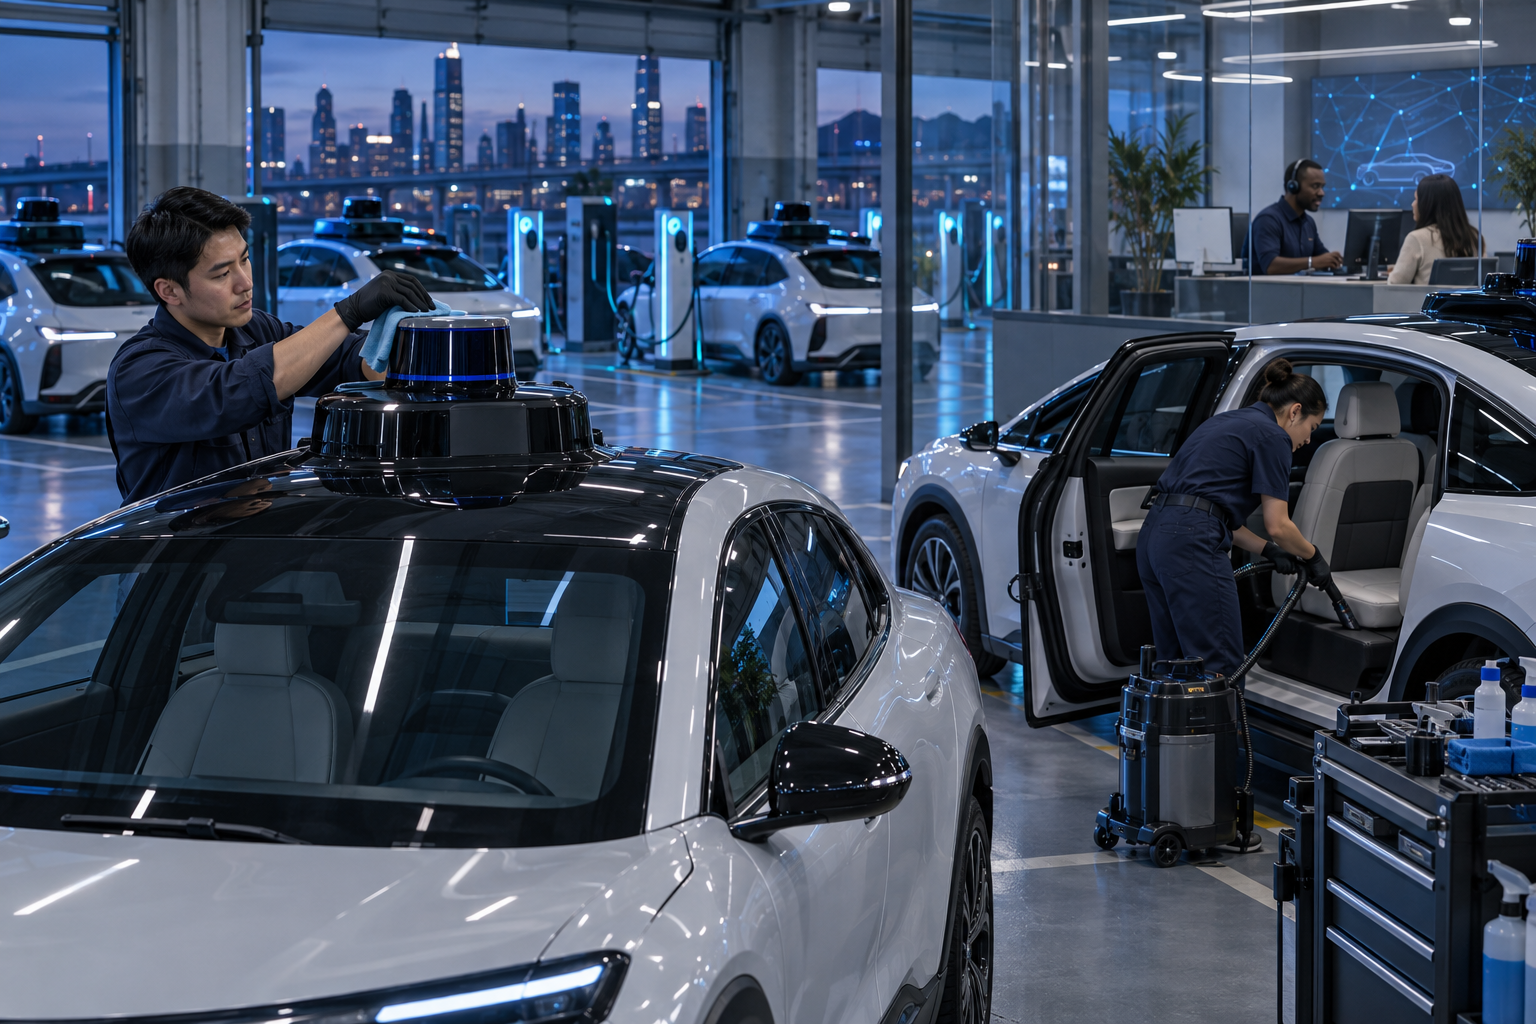
Ekonomin spelar också roll. En förarlös taxi slipper en förare i bilen, men behöver rengöring, laddning, service, övervakning och kundstöd. Sensorer och beräkningssystem kostar pengar. Förarlöst betyder inte personallöst, och en fungerande demonstration är inte samma sak som en lönsam transporttjänst.
För resenären avgör små saker om tekniken verkligen förbättrar vardagen. Kan bilen hitta en säker plats för avstigning? Vad händer om en väg spärras av? Hur får en passagerare hjälp? Och fungerar tjänsten för någon som behöver assistans vid påstigning?
När du bedömer en bil eller tjänst, be därför om fyra tydliga besked:
- Ansvar: ska du övervaka körningen eller inte?
- Gränser: exakt var och när får systemet användas?
- Reservlösning: vad händer när väder, teknik eller trafik sätter stopp?
- Belägg: finns säkerhetsdata från relevant verklig körning, inte bara demonstrationsfilmer?
AI behöver inte vara övermänsklig på allt för att göra nytta i trafiken. Den behöver vara tillräckligt säker inom tydliga gränser – och hantera gränserna pålitligt. Det stora framsteget är inte den tomma förarstolen i sig. Det är att matkassarna, passageraren och alla utanför bilen kommer fram utan att säkerheten hänger på en gissning.
Källor
- SAE International, Taxonomy and Definitions for Terms Related to Driving Automation Systems for On-Road Motor Vehicles (2021)
- National Highway Traffic Safety Administration, Automated Vehicles for Safety (Löpande uppdatering)
- Kusano med flera, Comparison of Waymo Rider-Only Crash Data to Human Benchmarks at 7.1 Million Miles (2023)
- Waymo, Safety (Löpande uppdatering)
- Svensk författningssamling, Förordning (2017:309) om försöksverksamhet med självkörande fordon (2017)
- Europeiska kommissionen, Kommissionens genomförandeförordning (EU) 2022/1426 (2022)
- UNECE, UN Regulation No. 157 – Automated Lane Keeping Systems (ALKS) (2021)
- California Department of Motor Vehicles, DMV Statement on Cruise LLC Suspension (2023)
Ställ frågor om "AI bakom ratten: skicklig i vardagen, prövad av undantagen". Svaren bygger på tidningens egna artiklar.