Humanoiderna har lärt sig att lyda – men inte att klara sig själva
Vad AI-robotar faktiskt kan göra, varför vardagen fortfarande besegrar dem och fem steg mot en mer användbar maskin.
De kan bära lådor, sortera föremål och omsätta enkla instruktioner i rörelser. Men mellan en imponerande demonstration och en pålitlig arbetskamrat finns ett avgrundsdjupt ingenjörsproblem. Här skiljer vi dokumenterade resultat från företagens ambitioner – och följer en möjlig utveckling från 2025 till 2030.
 Av Erik SandellSkribent · Forskning och genombrott
Uppläst av tidningens berättarröst
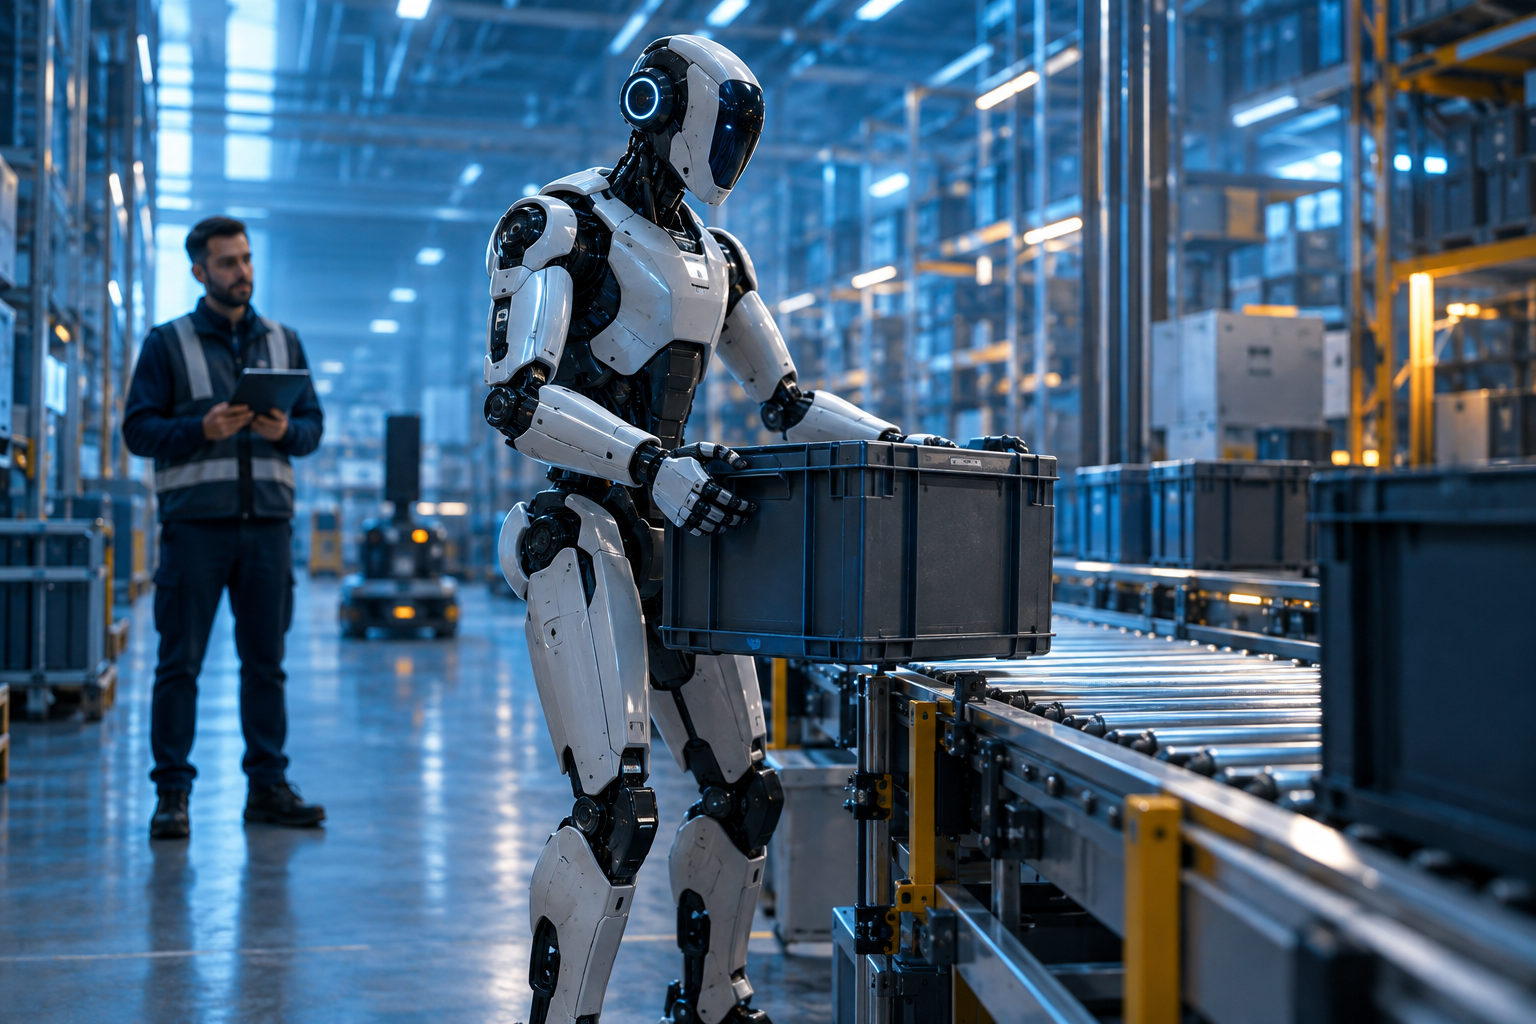
En humanoid lyfter en plastback, vänder sig och placerar den på ett transportband. Rörelsen är inte spektakulär. Ingen volt, inget skämt, inget dramatiskt möte mellan människa och maskin. Just därför är den intressant.
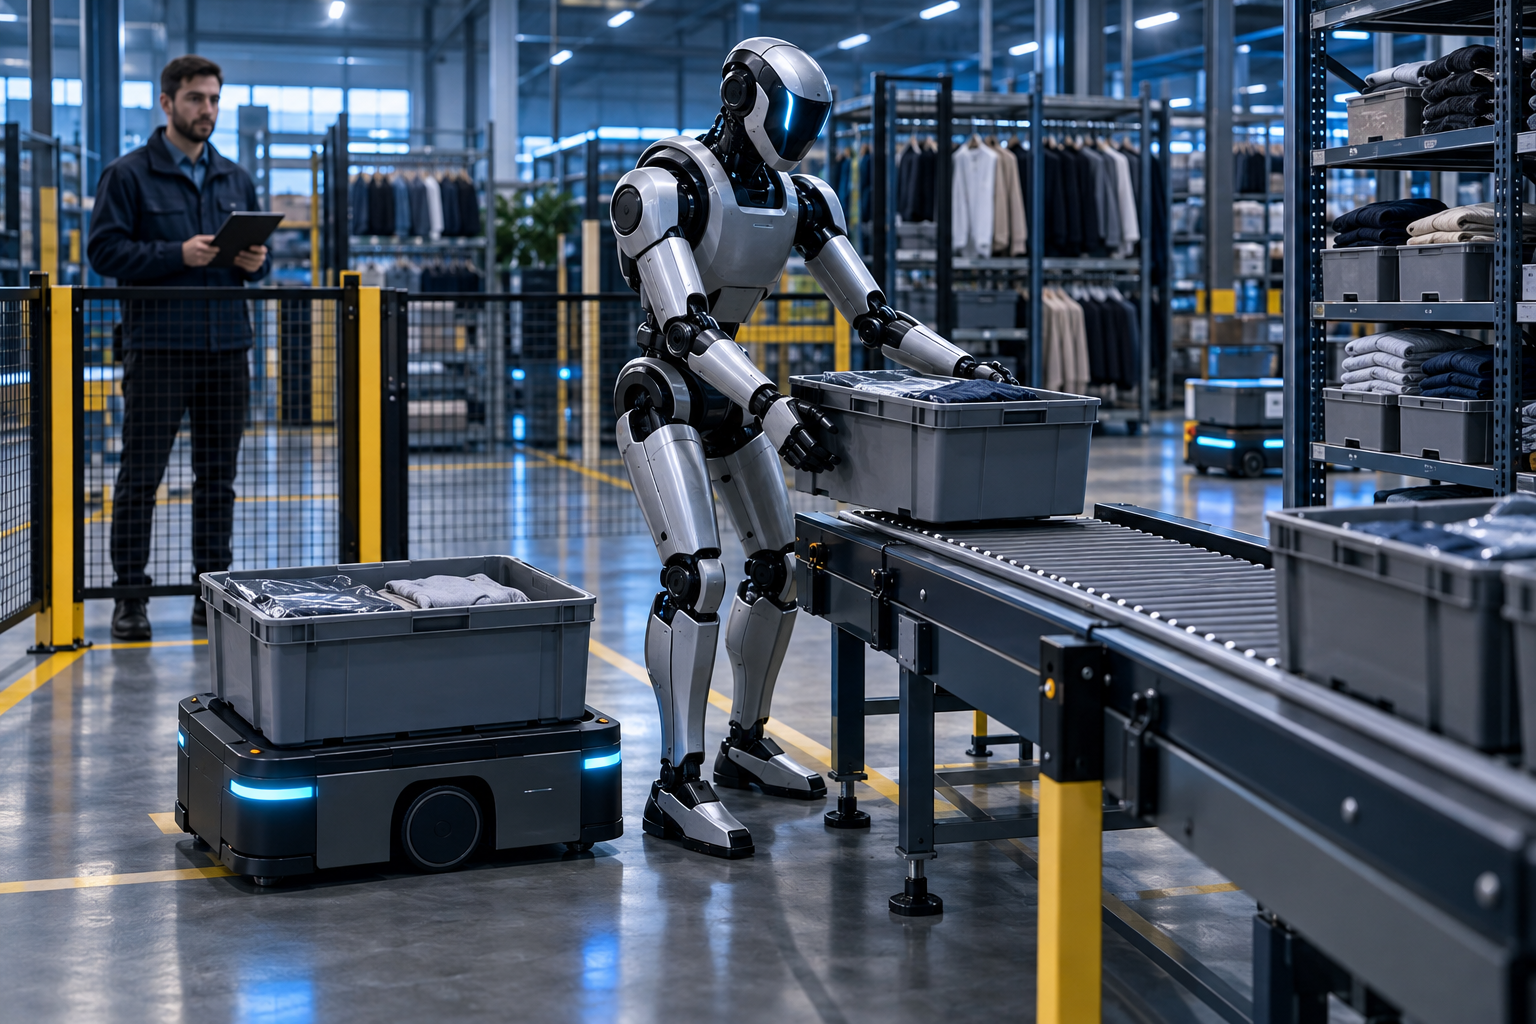
I juni 2024 meddelade logistikföretaget GXO och robottillverkaren Agility Robotics ett flerårigt kommersiellt avtal om humanoiden Digit. På GXO:s anläggning för klädföretaget SPANX i Georgia skulle roboten flytta backar från mobila transportrobotar till ett transportband. Det var en avgränsad arbetsuppgift i en organiserad miljö, inte en allmän lagerarbetare som kunde skickas vart som helst.
Här finns humanoidernas verkliga genombrott i miniatyr: en människoliknande maskin som börjar utföra betalt arbete, men först sedan uppgiften gjorts tillräckligt förutsägbar.
Samtidigt visar andra företag robotar som hanterar matvaror, monterar komponenter och följer muntliga instruktioner. Frågan är inte längre om sådana rörelser går att åstadkomma. Frågan är hur ofta de lyckas, hur mycket hjälp roboten behöver och vad arbetet kostar när kameran har stängts av.
Reportagets utgångspunkt: Nulägesbilden bygger på offentligt dokumenterade resultat från 2024–2025. Den är inte en realtidsinventering av varje robotsystem. Framtidsstegen räknas från 2025 och gäller 2026–2030. De är bedömningar, inte besked om vad som faktiskt har inträffat efter underlagets slutpunkt.
1. Nuläget: användbara händer, begränsat självstyre
Humanoid är ett kroppsformat, inte en intelligensnivå. Ordet används om allt från tvåbenta maskiner med armar till människoliknande överkroppar på hjul. En robot kan gå elegant men vara dålig på att plocka upp en skrynklig tröja. En annan kan hantera köksredskap men sakna ben helt.
Det är därför missvisande att tala om en enda skala där robotarna närmar sig människan. Förflyttning, finmotorik, visuell tolkning, språkförståelse och säkerhet utvecklas i olika takt. Att en modell kan beskriva hur man kokar kaffe betyder inte att roboten kan hälla utan att spilla.
Belagt, men i begränsad omfattning: GXO:s avtal visar att humanoider har tagit steget från enbart laboratorier och uppvisningar till kommersiellt avtalade arbetsuppgifter. Meddelandet redovisar däremot inte tillräckligt med oberoende driftdata för att avgöra kostnaden per flyttad back eller hur ofta människor behöver ingripa.
Ett annat exempel kommer från BMW:s fabrik i Spartanburg. I augusti 2024 beskrev BMW ett flera veckor långt test med Figure 02. Roboten placerade plåtdelar i fixturer inför fortsatt tillverkning. Det är ett mer industriellt relevant prov än att vinka på en scen: föremålen måste orienteras rätt och hamna på rätt plats.
Men BMW:s besked gällde ett test. Vid den tidpunkten uppgav företaget också att inga Figure-robotar fanns kvar på anläggningen och att det inte fanns någon fast tidplan för införande. Att läsa detta som fullskalig robotbemanning vore att göra försöket större än källan tillåter.
Demonstrerat av tillverkaren: I februari 2025 presenterade Figure sin modell Helix. Företaget visade bland annat hur två humanoider hanterade hushållsföremål efter språkliga instruktioner. Det illustrerar något viktigt: robotar börjar kunna välja handling utifrån både en bild och en instruktion, i stället för att enbart spela upp en fast programmerad sekvens.
Vad demonstrationen inte fastställer är tillförlitligheten i ett främmande kök, med andra förpackningar, sämre ljus och människor som avbryter arbetet. Att generalisera till nya föremål inom ett försök är inte samma sak som att generalisera till alla nya situationer.
Här behövs också en skillnad mellan autonomi och fjärrstyrning. Mänsklig teleoperation är ett legitimt verktyg för datainsamling och felsökning. Men en robot som styrs av en operatör demonstrerar framför allt kroppens och kontrollsystemets förmåga. Den demonstrerar inte automatiskt självständig problemlösning. Om graden av mänsklig hjälp inte redovisas går autonomin inte att bedöma ordentligt.
Vad klarar robotarna då? I väl förberedda miljöer: transportera vissa föremål, plocka och placera, följa en del språkliga instruktioner och utföra inlärda rörelsesekvenser. Vad är inte etablerat? Att en kommersiell humanoid pålitligt kan sköta ett godtyckligt hem, arbeta en hel dag utan stöd eller själv hantera alla undantag som människor löser nästan omedvetet.
En lyckad demonstration visar att en uppgift är möjlig. Pålitlig drift kräver att roboten också klarar variationerna, upptäcker sina misstag och återhämtar sig.
2. Genombrottets metod: från instruktion till fysisk handling
Det nya sitter inte enbart i motorerna. En central förändring är hur robotens beteende lärs in.
Traditionell industrirobotik fungerar mycket bra när världen hålls stilla: samma komponent, samma position, samma bana. Ingenjörer beskriver rörelsen och bygger en miljö där den kan upprepas. Den nya AI-robotiken försöker i högre grad lära sambandet mellan vad roboten ser, vad den får i uppdrag och hur den bör röra sig.
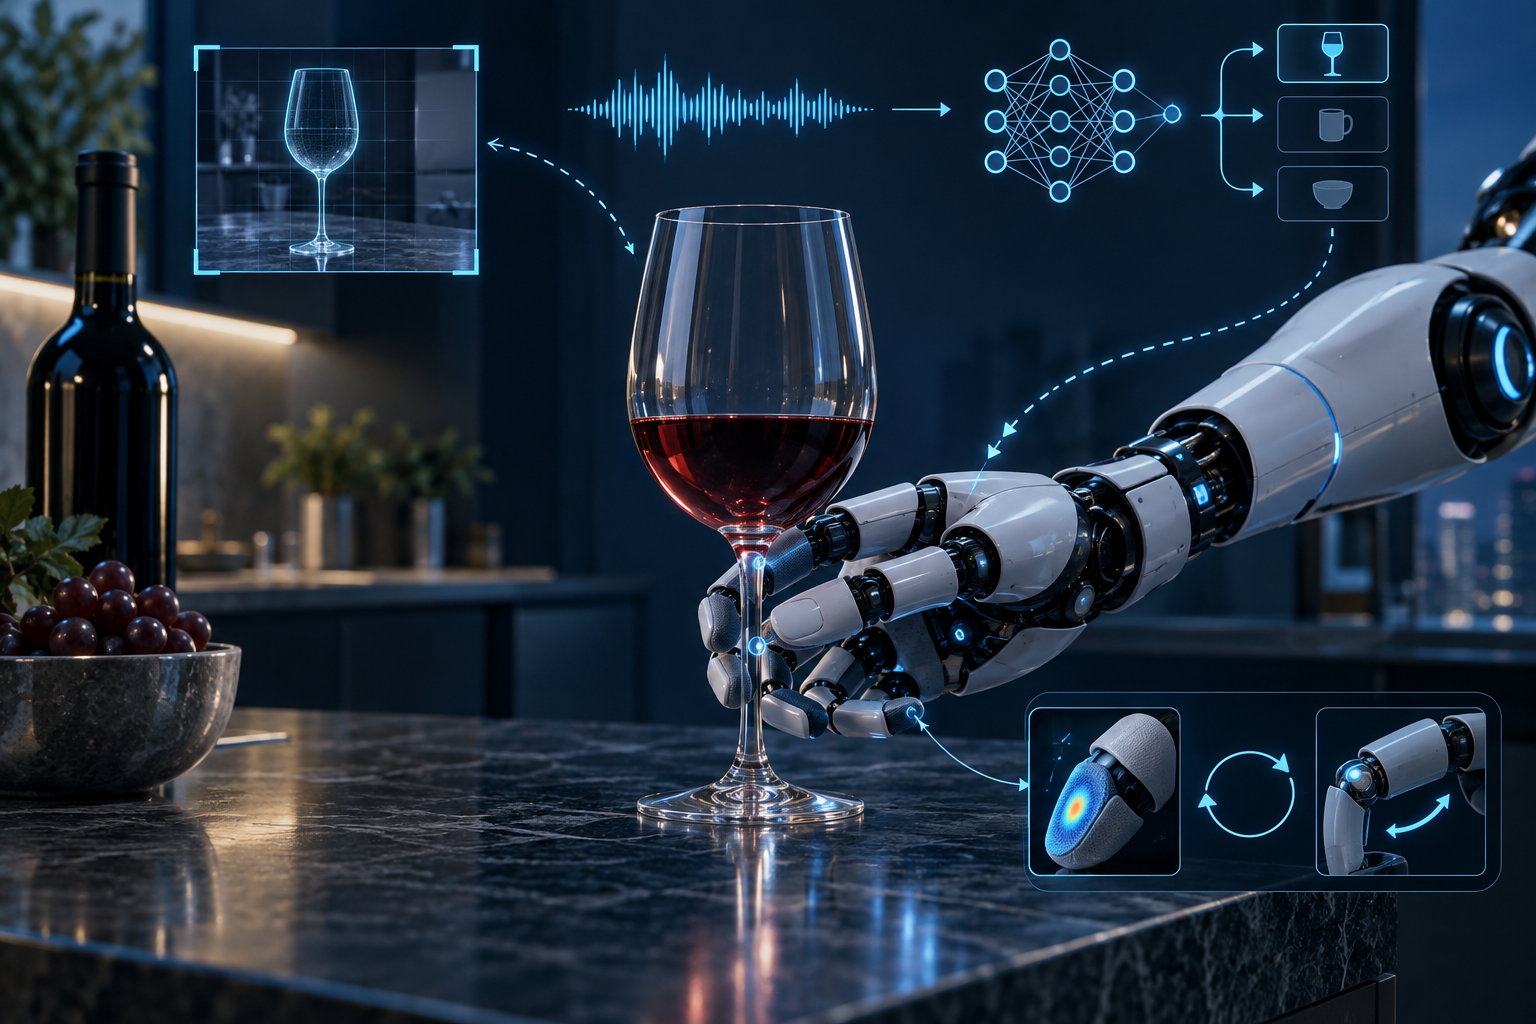
En vanlig modelltyp kallas vision-language-action, VLA. Bilddelen tar emot kamerainformation. Språkdelen behandlar instruktionen. Handlingsdelen producerar styrsignaler eller representationer som ett robotsystem kan omsätta till rörelse. Det innebär inte att hela maskinen styrs av en enda modell: snabba reglerkretsar behöver fortfarande hantera exempelvis ledpositioner, krafter och balans.
Googles RT-2, presenterad 2023, var ett inflytelserikt exempel. Forskarna tränade en modell med både robotdata och bild- och språkdata från webben. Robotens handlingar representerades på ett sätt som gjorde dem möjliga att lära tillsammans med andra typer av utdata. I experiment kunde modellen utnyttja semantiska samband för att välja föremål och handlingar.
Den viktiga poängen är överföringen: kunskap om världen kan bidra till robotens beslut. Begränsningen är lika viktig. Text och bilder lär inte automatiskt en maskin hur stor kraft som behövs för att öppna ett kärvande lock. Fysisk färdighet kräver erfarenhet av kontakt, friktion och konsekvenser.
Därför samlar utvecklare demonstrationer där människor styr robotar. Kamerabilder, ledlägen och handlingar registreras tillsammans. Modellen tränas sedan att efterlikna användbara beteenden. Andra metoder använder simulering och förstärkningsinlärning, där robotens beteende förbättras genom återkoppling på hur väl en uppgift utförs.
Forskningsprojektet Open X-Embodiment samlade robotdata från 22 olika robotplattformar. Resultaten visade värdet av att träna över flera typer av robotar. Men dataöverföring är inte friktionsfri: en rörelse som fungerar för en liten griparm kan vara omöjlig för en tung humanoid med andra leder.
Modellen π0, presenterad av Physical Intelligence 2024, använde en metod kallad flow matching för att generera kontinuerliga robotrörelser utifrån bland annat bild- och språkinformation. Förenklat lär den sig att forma en möjlig handlingssekvens. Den representerar en bredare trend: modellerna ska inte bara välja vad roboten ska göra, utan också producera användbara rörelseförlopp.
Google DeepMind presenterade 2025 Gemini Robotics, byggd för att koppla multimodal AI till fysisk handling. Demonstrationerna pekade mot större flexibilitet inför föremål och instruktioner. Även här bör presentationer och forskningsresultat skiljas från oberoende verifierad vardagsdrift.
Varför återstår då så mycket? Tänk på att plocka undan ett vinglas. Roboten behöver identifiera glaset, uppskatta hur det står, välja grepp, anpassa kraften och upptäcka om det glider. Därefter måste den veta om diskmaskinen är öppen och om glaset ryms. Språkförståelsen löser bara en del av kedjan.
Räkneexempel, inte uppmätt robotprestanda: Om 20 nödvändiga delmoment vardera lyckas med 95 procents sannolikhet, och vi förenklat antar oberoende fel, blir sannolikheten att alla lyckas ungefär 36 procent. Vid 99 procent per moment blir den cirka 82 procent. Verkliga fel är ofta beroende av varandra, men exemplet visar varför imponerande delmoment kan ge bräckliga helheter.
En praktisk robot måste därför kunna försöka igen, byta strategi eller kalla på hjälp. Återhämtning är inte en extrafunktion. Den är en del av själva kompetensen.
3. Om ett år – 2026: fler riktiga jobb, fortfarande smala roller
Rimlig bedömning: Det första steget är fler avgränsade installationer i lager och fabriker. Inte humanoider som tar över hela yrken, utan maskiner som utför några väl definierade moment: flyttar standardiserade behållare, matar en station eller sorterar ett begränsat urval av artiklar.
Industrin erbjuder något hemmet saknar: kontroll. Belysningen kan förbättras, föremålens positioner standardiseras och arbetsområdet avskiljas. Företaget kan välja att ändra processen när roboten har svårt, i stället för att kräva att roboten klarar alla människans variationer.
Det kan låta som ett bakslag för idén om en allmän robot. I själva verket är det ofta så användbar teknik etableras. Även ett system med begränsad flexibilitet kan skapa värde om uppgiften är återkommande, besvärlig att bemanna eller ergonomiskt belastande.
Vad robotarna sannolikt blir bättre på: Att identifiera flera varianter av samma föremål, anpassa greppet när något ligger snett och följa instruktioner inom ett känt arbetsflöde. Språk kan förenkla operatörens gränssnitt, men behöver inte ge roboten rätt att improvisera fritt.
Vad som sannolikt förblir svårt: Oväntade kollisioner, transparenta eller starkt reflekterande föremål, trassliga material och situationer där flera saker måste flyttas innan den egentliga uppgiften kan börja. En robot kan vara skicklig på att lyfta en låda men osäker när locket sitter löst.
Företagens ambition: Plattformar som snabbt kan tränas för nya arbetsuppgifter. Den ambitionen är tekniskt begriplig, men en bred repertoar i demonstrationsmiljö är ännu inte samma sak som ekonomisk nytta hos kunden.
Det viktigaste måttet blir därför inte hur många robotar som visas upp. Det blir hur många användbara arbetstimmar de levererar mellan mänskliga ingripanden. Även detta behöver definieras: räknas en fjärroperatörs korta korrigering, en omstart eller ett byte av gripdon?
För att bedöma ett införande behövs dessutom cykeltid, felandel och total driftkostnad. En robot som arbetar självständigt men för långsamt kan förlora mot en enklare maskin. Den första gallringen sker i kalkylen, inte i videoflödet.
4. Om två år – 2027: lättare att lära nytt, svårare att lova vad som helst
Rimlig bedömning: Nästa stora förbättring kan bli kortare tid från leverans till användbar arbetsuppgift. En robot med en bred grundmodell behöver inte lära varje visuellt samband och varje rörelse från början. Den kan anpassas med ett mindre antal relevanta demonstrationer och lokala tester.
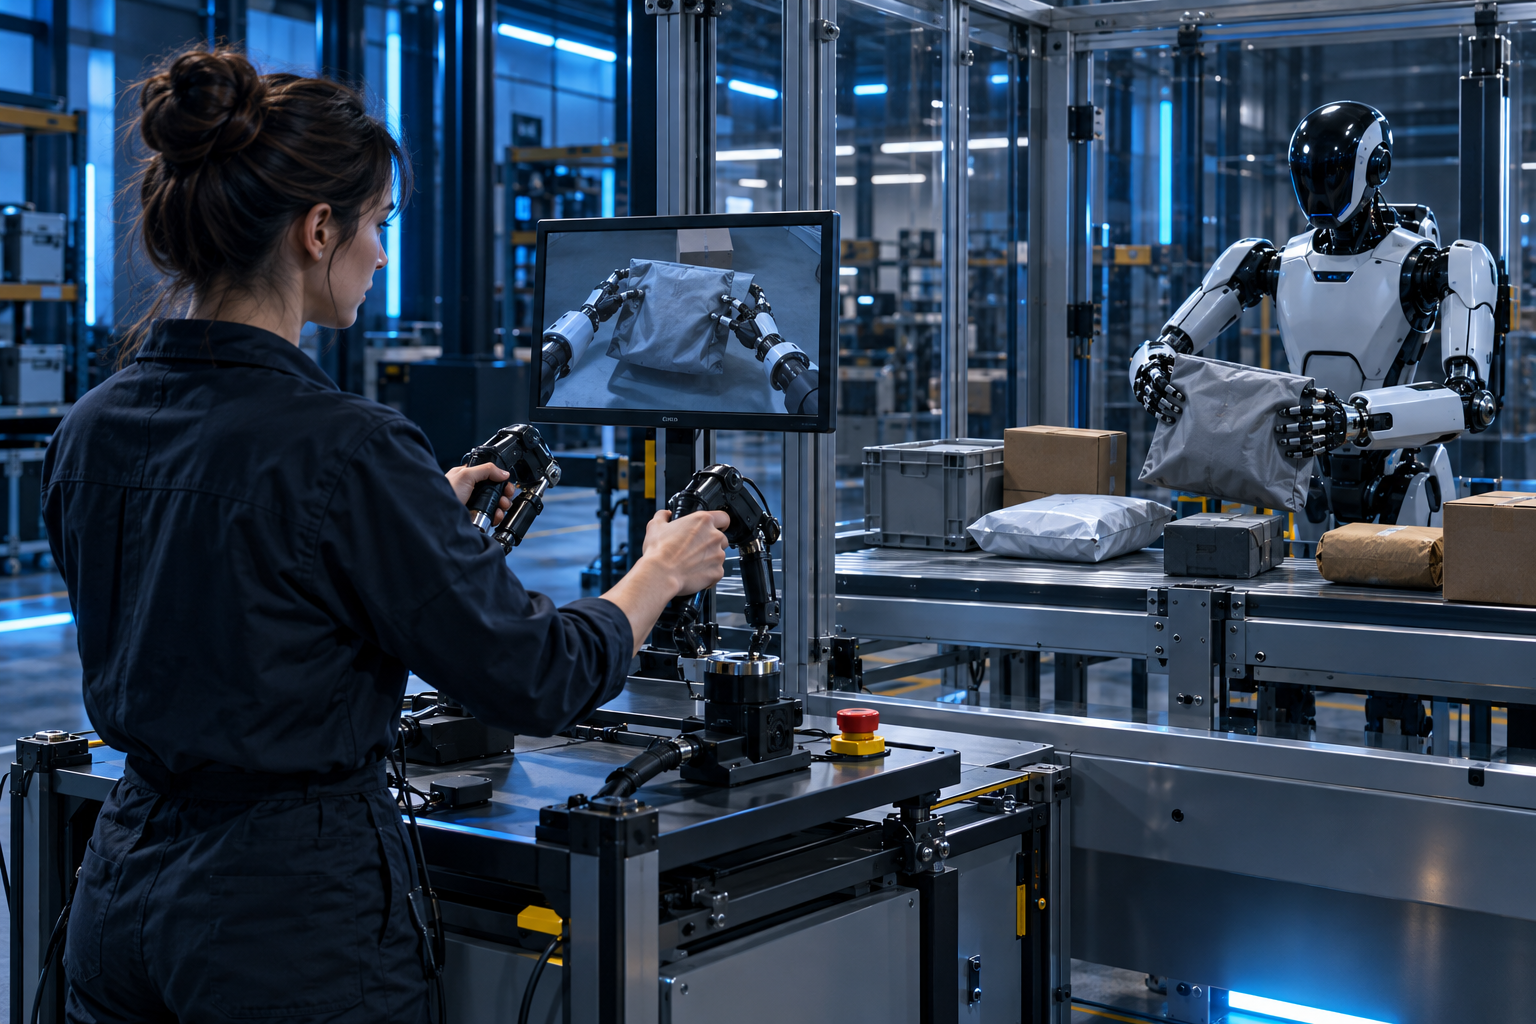
Det betyder inte att en anställd visar en gång och sedan går därifrån. En demonstration innehåller ofta sådant som människan aldrig förklarar: när greppet ska lossas, hur mycket motstånd som är normalt och vilka misstag som är farliga. Modellen behöver variation för att skilja principen från tillfälligheter.
Ett tänkbart exempel är ett lager som får nya förpackningar. I stället för omfattande omprogrammering samlar operatören demonstrationer av de nya artiklarna. Systemet anpassas och prövas först i en begränsad del av flödet. Förbättringen ligger i arbetsinsatsen som sparas, inte i att alla tekniker blir överflödiga.
Forskningsstöd för riktningen: Open X-Embodiment, RT-2 och senare generella robotmodeller visar olika vägar till återanvändbar kunskap. De ger stöd åt möjligheten att minska behovet av uppgiftsspecifik träning. De bevisar inte att varje ny uppgift blir enkel.
En sannolik praktisk lösning är fjärrassistans. När roboten är osäker kan en människa hjälpa den vidare. Sådana ingripanden kan samtidigt bli träningsdata, förutsatt att datakvalitet, integritet och användningsrättigheter hanteras.
Vad som förblir svårt: Att avgöra när roboten inte vet tillräckligt. En modell kan välja en felaktig handling med skenbar säkerhet. Därför behövs övervakning, gränser för tillåtna rörelser och rutiner som inte förutsätter att AI-modellen alltid bedömer sig själv rätt.
Framgången 2027 skulle alltså kunna vara ganska odramatisk: färre ingenjörsveckor per ny uppgift och färre ingripanden per arbetspass. Det vore ett större kommersiellt framsteg än ännu en robot som kan föra ett ledigt samtal.
5. Om tre år – 2028: längre arbetskedjor blir nästa prov
Rimlig bedömning: När enskilda färdigheter blivit stabilare flyttas konkurrensen mot sammanhängande arbetsflöden. Roboten ska inte bara lägga en detalj på en plats. Den ska hämta rätt behållare, välja detaljen, placera den, kontrollera resultatet och hantera att något saknas.
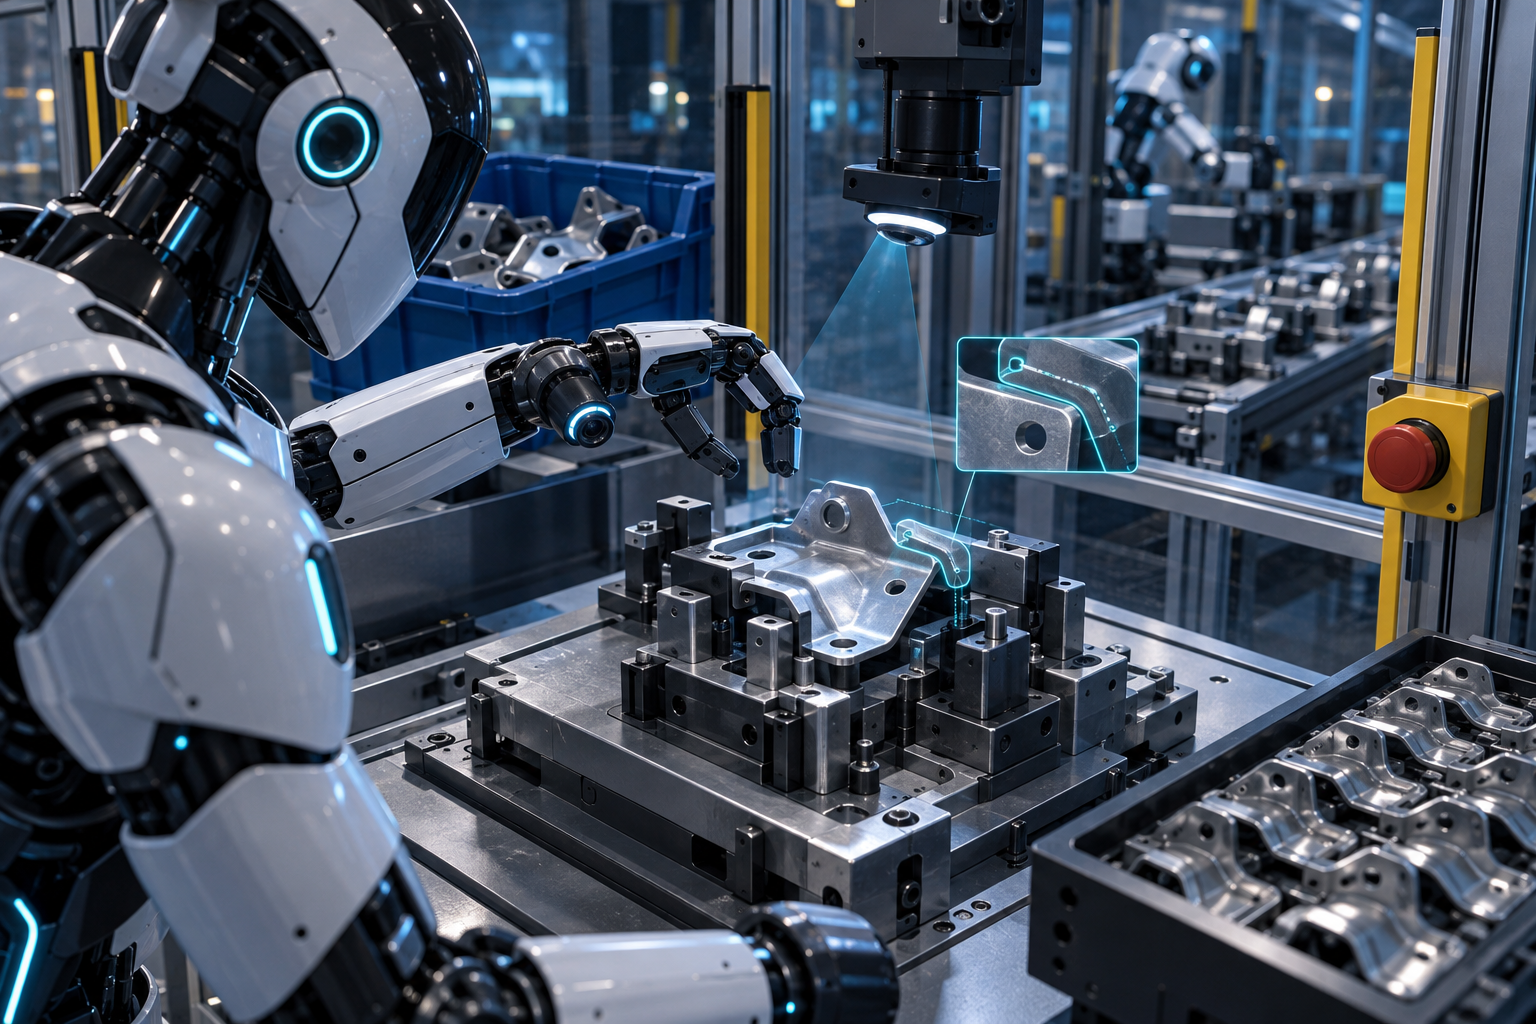
Det kräver flera nivåer av styrning. En överordnad modell kan bryta ned uppgiften och välja nästa steg. Specialiserade system utför grepp och rörelser. Sensorer måste sedan kontrollera vad som faktiskt hände. Om detaljen fortfarande ligger på bordet får planen inte fortsätta som om den hade flyttats.
Här blir skillnaden mellan att resonera och att verifiera avgörande. En språkmodell kan producera en rimlig plan. Roboten behöver däremot belägg i den fysiska världen för att varje kritiskt steg har lyckats.
Vad som kan bli möjligt: Begränsad stationsservice, intern materialtransport med flera stopp och enklare återställning av standardiserade arbetsplatser. Varje sådant användningsfall beror på hur väl föremål och undantag kan avgränsas.
Vad som sannolikt fortfarande kräver människor: Situationer med otydliga mål eller konflikt mellan regler. Ska en robot flytta en okänd påse som blockerar passagen? Kan den innehålla något ömtåligt? Är det viktigare att hålla tidplanen eller att invänta klartecken? Detta är inte bara en fråga om starkare motorer eller mer träningsdata.
Samtidigt blir säkerhetsarkitekturen viktigare. Ju fler handlingar en modell får välja, desto fler riskförlopp måste systemet begränsa. Säkerhetsfunktioner som hastighetsgränser, övervakning och nödstopp behöver finnas även om den planerande AI:n gör fel.
Det är också ungefär här människokroppen måste försvara sin kostnad. Ben hjälper i miljöer med trappor och nivåskillnader, men hjul är ofta enklare på plana golv. Två armar kan vara värdefulla, medan ett människoliknande huvud kanske inte bidrar till uppgiften. Ett framgångsrikt robotsystem behöver inte vara maximalt människolikt.
6. Om fyra år – 2029: hemmet kan öppnas på glänt
Rimlig bedömning, med större osäkerhet: Begränsade hemtjänster utförda av robotar kan bli tekniskt och kommersiellt mer trovärdiga. Men steget från fabrik till bostad är större än det ser ut. Ett hem är inte bara ett mindre lager. Det är en föränderlig miljö med privata föremål, trånga utrymmen, barn och djur.
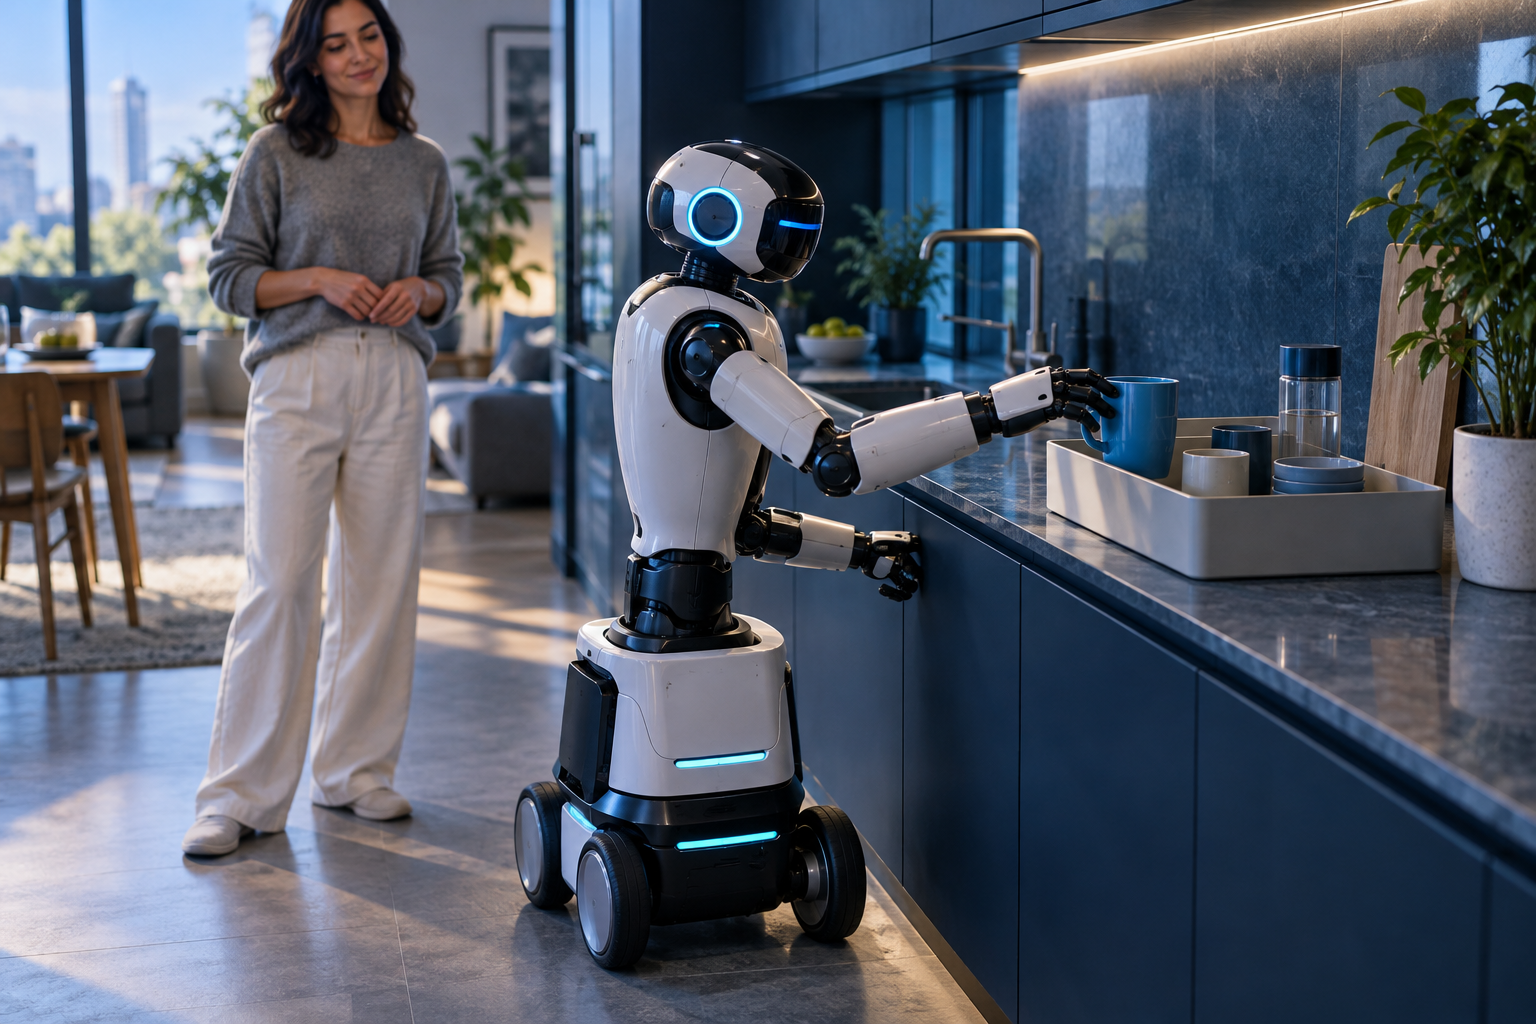
Forskningsprojektet Mobile ALOHA visade 2024 hur en mobil tvåarmad robot kunde lära in komplicerade uppgifter genom mänskliga demonstrationer, bland annat köksrelaterade moment. Plattformen var hjulburen, inte en tvåbent humanoid. Resultaten är ändå relevanta: många av de färdigheter som hemrobotar behöver handlar mer om tvåhandsarbete och förflyttning än om att gå på ben.
Men en inlärd uppgift i en försöksmiljö är inte ett löfte om en hushållsprodukt. Köksarbete kombinerar ofta hala ytor, deformabla material, värme och redskap som kan skada. Små misstag kan få helt andra följder än en felplacerad plastback.
Ett plausibelt första erbjudande: En dyr robot för teknikintresserade kunder eller en kontrollerad serviceverksamhet, med ett begränsat antal uppgifter och tydliga krav på miljön. Den kanske hämtar vissa föremål eller plockar undan standardiserade saker, men avstår från knivar, kokande vätskor och ömtåliga glas.
Företagens ambition: Många utvecklare beskriver på sikt bred hjälp i vardagen. Det är en vision, inte ett belägg för att allmän hushållskompetens blir tillgänglig just 2029. Utvecklingen kan gå fortare i vissa deluppgifter och betydligt långsammare i andra.
Fjärrassistans skapar dessutom ett nytt integritetsproblem. Om en operatör måste se genom robotens kameror kan hjälpen innebära insyn i bostaden. Kunden behöver förstå när människor kopplas in, vilka bilder som sparas och vem som kan komma åt dem.
Inom omsorg måste ribban ligga ännu högre. Att transportera material i en korridor är en sak. Att lyfta en skör person eller bedöma ett medicinskt tillstånd är något helt annat. En social röst och ett vänligt ansikte är inga säkerhetsbevis.
7. Om fem år – 2030: en ny verktygsklass, inte nödvändigtvis en robotbutler
Rimlig huvudbedömning: Om utvecklingen fortsätter kan humanoider till 2030 ha blivit etablerade inom vissa industriella och logistiska nischer. De kan växla mellan fler närbesläktade uppgifter, ta emot instruktioner på naturligt språk och återhämta sig från en större andel vanliga fel.
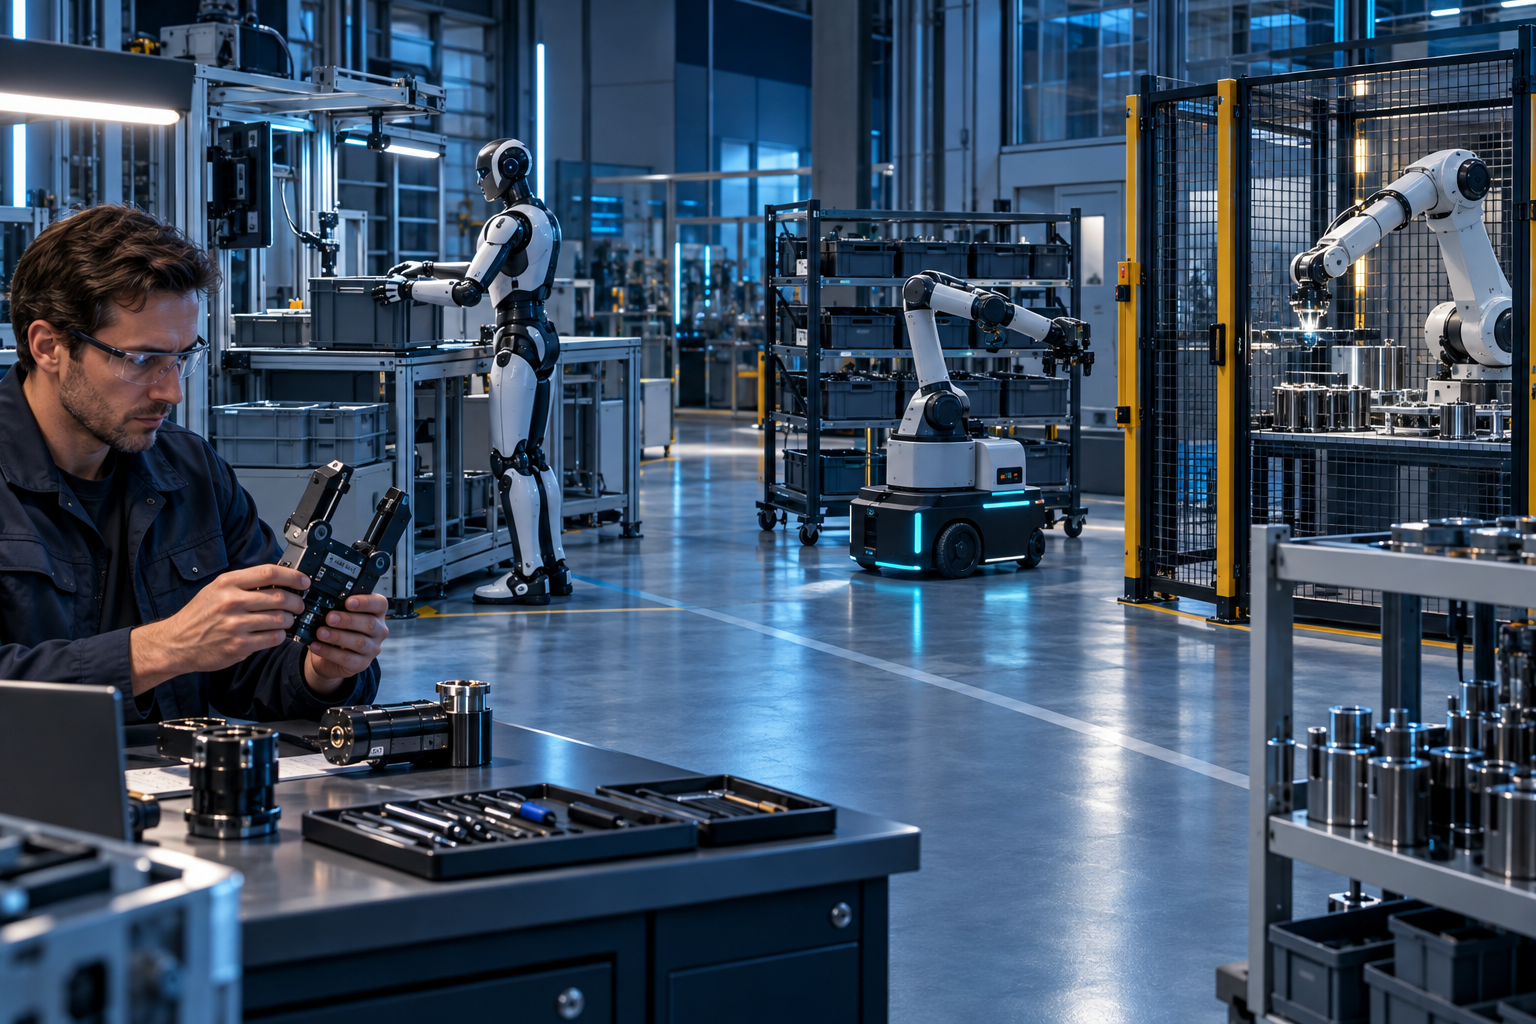
Det vore ett viktigt resultat. En maskin som kan flyttas mellan flera stationer och anpassas utan ett helt nytt automationsprojekt kan förändra vilka verksamheter som har råd att automatisera. Särskilt intressant blir den där variationen är för stor för en enkel specialmaskin men tillräckligt begränsad för att kunna testas ordentligt.
Optimistiskt scenario: Bättre grundmodeller, mer användbar robotdata och billigare hårdvara samverkar. Mänsklig assistans blir sällsynt i avgränsade miljöer. Robotarna skapar tillräckligt värde för att finansiera fler installationer, vilket i sin tur ger mer erfarenhet och bättre system.
Försiktigt scenario: Greppfel, slitage, säkerhetskrav och dyr support håller nere nyttan. Företagen väljer i stället hjulburna manipulatorer, fasta robotarmar eller enklare transportrobotar. Humanoiderna blir användbara på vissa håll men uppfyller inte berättelsen om en universell arbetskraft.
Det går inte att ansvarsfullt välja mellan dessa scenarier enbart genom att räkna lanseringar eller finansieringsrundor. Avgörande blir data från längre drift: tillgänglighet, kvalitet, underhåll och kostnad per korrekt genomförd uppgift.
Man bör också vara skeptisk till föreställningen att humanoider automatiskt innebär superintelligens. Avancerad robotik kan byggas av specialiserade modeller, reglerteknik och noggrant utformade arbetsflöden. Omvänt skulle mycket stark digital problemlösningsförmåga inte upphäva batteriers begränsningar, mekaniskt slitage eller behovet av säkra grepp.
För den som vill granska nästa stora demonstration finns fem enkla frågor: Är filmen sammanhängande? Hur många försök gjordes? Vilken mänsklig hjälp användes? Är miljön ny för systemet? Vad händer när något går fel? Svaren säger ofta mer än robotens utseende.
Den mest sannolika förändringen är därför inte att en människolik maskin plötsligt blir människa i praktiken. Det är att allt fler noga definierade uppgifter blir möjliga att utföra med samma flexibla hårdvara.
Plastbacken på transportbandet är ingen storslagen framtidsbild. Men när roboten kan flytta tusentals backar, hantera den som står snett och säkert stanna inför det oväntade – då har demonstrationen blivit ett verktyg. Där börjar den verkliga robotrevolutionen.
Källor
- GXO Logistics, GXO Signs Industry-First Multi-Year Agreement with Agility Robotics (2024)
- BMW Group, Successful test of humanoid robots at BMW Group Plant Spartanburg (2024)
- Figure, Helix: A Vision-Language-Action Model for Generalist Humanoid Control (2025)
- Anthony Brohan med flera, RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Control (2023)
- Open X-Embodiment Collaboration, Open X-Embodiment: Robotic Learning Datasets and RT-X Models (2023)
- Kevin Black med flera, Physical Intelligence, π0: A Vision-Language-Action Flow Model for General Robot Control (2024)
- Google DeepMind, Gemini Robotics brings AI into the physical world (2025)
- Zipeng Fu, Tony Z. Zhao och Chelsea Finn, Mobile ALOHA: Learning Bimanual Mobile Manipulation with Low-Cost Whole-Body Teleoperation (2024)
Ställ frågor om "Humanoiderna har lärt sig att lyda – men inte att klara sig själva". Svaren bygger på tidningens egna artiklar.